Hasiera / Albisteak / Klusterraren Albisteak / Un proyecto europeo probará una IA capaz de detectar peligros en carretera antes de que se produzcan accidentes
Un proyecto europeo probará una IA capaz de detectar peligros en carretera antes de que se produzcan accidentes
- El proyecto PROSAFE-TWIN, financiado con cerca de 5 millones de euros por Horizon Europe, reúne a 17 organizaciones para avanzar hacia un modelo de seguridad vial basado en la anticipación, en lugar de la reacción, con pilotos en España, Países Bajos, Portugal y Eslovenia.
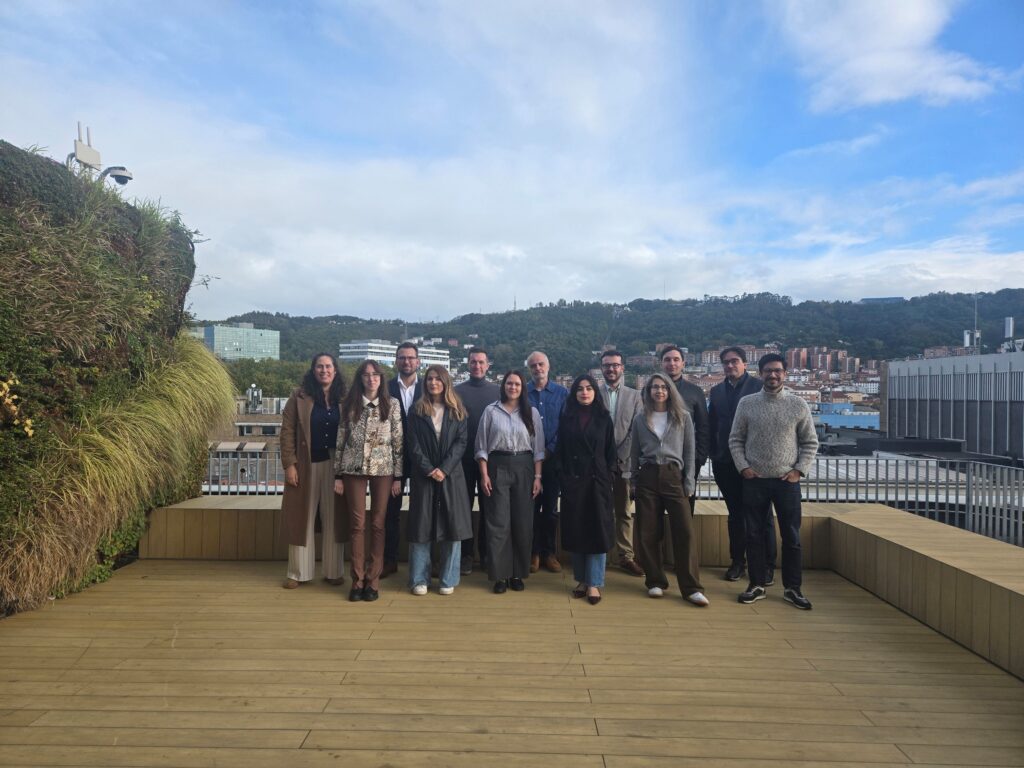
- Coordinado por el Clúster de Movilidad y Logística de Euskadi, el consorcio se reunió en Bilbao los días 20 y 21 de octubre para iniciar 42 meses de trabajo, que se prolongarán hasta marzo de 2030.
Una retención que empieza a formarse justo después de una curva. Un ciclista que se aproxima a una intersección concurrida mientras el tráfico acelera. En la mayoría de las carreteras europeas, los sistemas detectan peligros como estos únicamente cuando ya se han producido. Un nuevo proyecto de investigación financiado por la Unión Europea, PROSAFE-TWIN, pretende proporcionar a los operadores de carreteras una alerta más temprana.
Respaldado con cerca de 5 millones de euros de Horizon Europe, el programa de investigación e innovación de la Unión Europea, PROSAFE-TWIN reúne a 17 organizaciones de nueve países europeos y de Estados Unidos. Coordinado por el Clúster de Movilidad y Logística de Euskadi, el consorcio se reunió en Bilbao los días 20 y 21 de octubre para iniciar 42 meses de trabajo, que se prolongarán hasta marzo de 2030.
Una réplica virtual de la carretera capaz de anticiparse
El proyecto está desarrollando gemelos digitales híbridos, es decir, réplicas virtuales de redes viarias reales. Estos combinan la física que determina cómo se mueve el tráfico, con inteligencia artificial que aprende a partir de sensores instalados en las carreteras, vehículos conectados y datos meteorológicos. El objetivo es crear un mapa de riesgos en tiempo real que muestre dónde es probable que se produzcan próximamente situaciones peligrosas, como retenciones ocultas o conflictos con peatones y ciclistas.
Un aspecto clave es que el sistema está diseñado para indicar su grado de certeza. Cada predicción irá acompañada de un nivel de confianza, de manera que los operadores puedan distinguir una amenaza real del ruido estadístico y evitar la fatiga por alertas que reduce la eficacia de muchos sistemas de aviso. "PROSAFE-TWIN busca que la seguridad vial pase de la reacción a la prevención, proporcionando a las autoridades viarias la información necesaria para identificar riesgos e intervenir antes de que las situaciones críticas se conviertan en accidentes", señaló Sofía López de Aguileta, del Clúster de Movilidad y Logística de Euskadi, entidad que coordina el proyecto y lidera el piloto de Bizkaia. Y añadía: "Lo que hace especialmente interesante este proyecto es la combinación de conocimiento experto y entornos reales que lo respaldan".
Las personas siguen teniendo el control
La tecnología por sí sola no puede hacer que las carreteras sean más seguras. PROSAFE-TWIN está concebido para apoyar el criterio de los operadores de tráfico, no para sustituirlo, y el equipo de ciencias sociales del proyecto trabajará junto con los operadores para determinar cómo deben presentarse las alertas en los centros de control. El proyecto también analizará si las decisiones apoyadas por inteligencia artificial protegen de manera equitativa a todos los usuarios de la carretera, prestando especial atención a peatones, ciclistas y a otros colectivos vulnerables.
Cuatro países, cuatro entornos viarios muy diferentes
- Bizkaia: alrededor de 600 km de carreteras rurales e interurbanas, aprovechando la experiencia del laboratorio vivo Basque Country Corridor y su infraestructura de vehículos conectados.
- Róterdam, Países Bajos: concurridas calles urbanas con límites de entre 30 y 50 km/h, compartidas por ciclistas, vehículos eléctricos ligeros, camiones y turismos. La ciudad utiliza desde 2019 un modelo de predicción de seguridad vial basado en IA, que el proyecto pretende seguir desarrollando.
- Vila Real, Portugal: un tramo de 4,2 km de la autopista A4 Trasmontana, que incluye los 2,8 km del viaducto del Corgo. En este caso, el trabajo se centrará en identificar tramos de alto riesgo y situaciones próximas al accidente en condiciones de niebla, lluvia y congestión, así como en ayudar a los operadores a resolver las incidencias con mayor rapidez.
- Celje–Velenje–Slovenj Gradec, Eslovenia: un corredor regional con una cobertura limitada de sensores, donde se probará si la seguridad predictiva puede funcionar en entornos con pocos datos, mientras se construye una nueva gran infraestructura viaria, el Third Development Axis.
Próximos pasos
Durante su primera fase, el consorcio diseñará la arquitectura del sistema y preparará los datos procedentes de los cuatro emplazamientos. Está previsto que las demostraciones piloto comiencen en 2028. El proyecto también alineará sus resultados con los estándares europeos de sistemas inteligentes de transporte (ITS) y con el Reglamento Europeo de Inteligencia Artificial (EU AI Act). Un socio estadounidense contribuirá a evaluar si el enfoque puede replicarse en las carreteras de Estados Unidos. El objetivo a largo plazo es contribuir a la ambición europea de Visión Cero (Vision Zero), orientada a eliminar las muertes y lesiones graves en carretera.
El proyecto está financiado por la Unión Europea. Las opiniones y puntos de vista expresados son exclusivamente los de sus autores y no reflejan necesariamente los de la Unión Europea ni los de la Agencia Ejecutiva Europea de Clima, Infraestructuras y Medio Ambiente (CINEA). Ni la Unión Europea ni la autoridad concedente pueden ser consideradas responsables de ellos.
Sigue el proyecto
- Web del Clúster
- LinkedIn: PROSAFE-TWIN Project
- Contacto de prensa: contact@prosafe-twin.eu